
3D2HOLO vs Lentigram
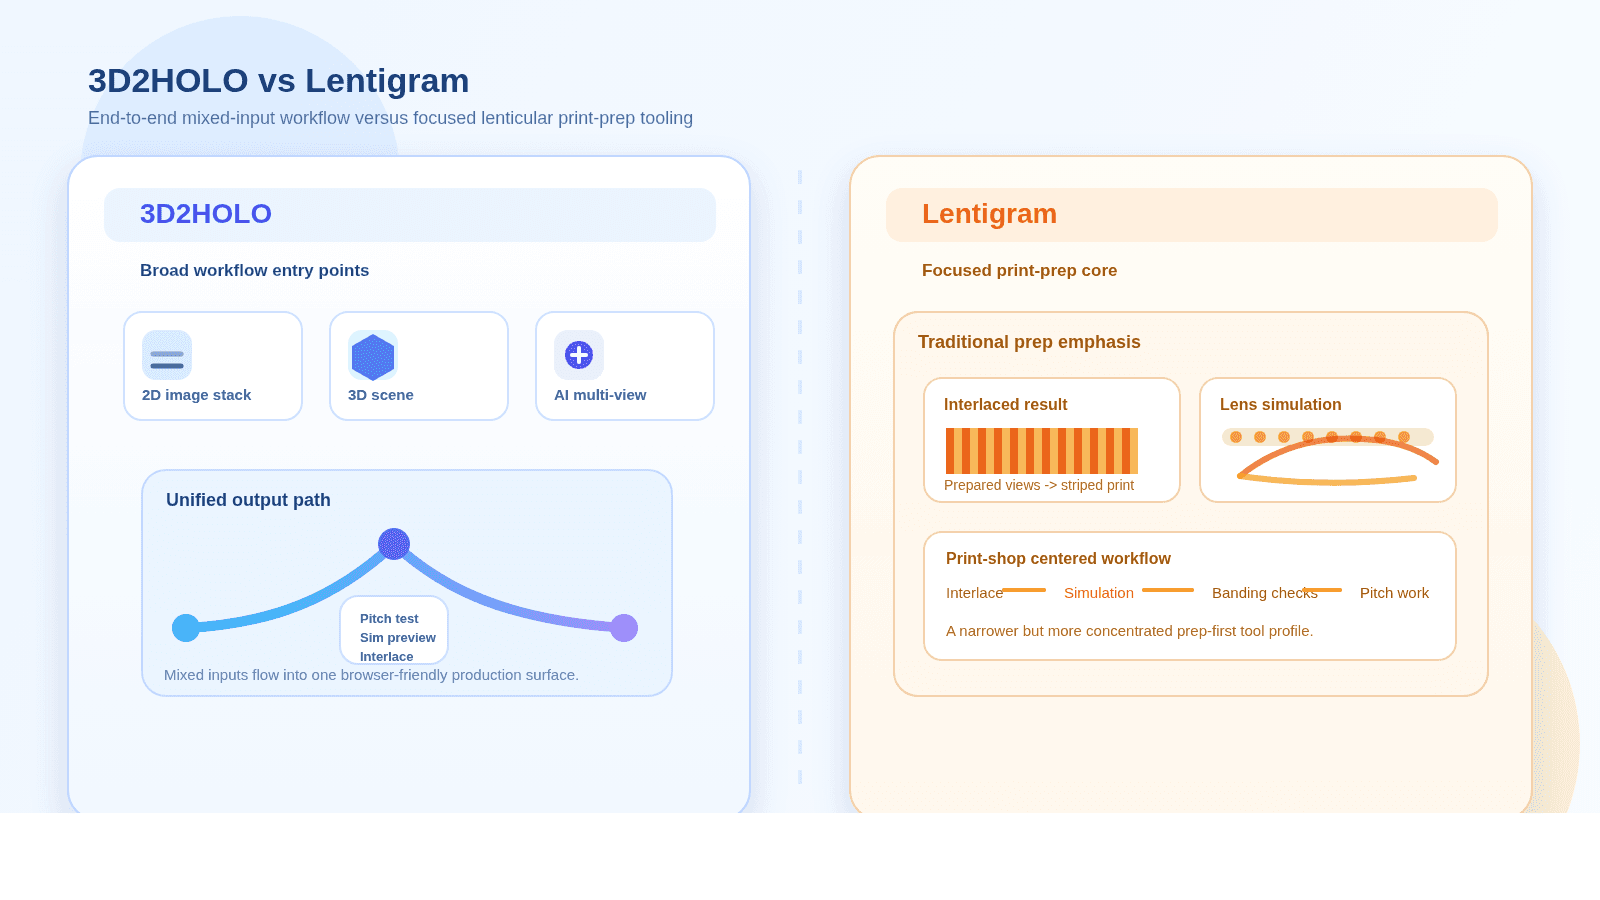
3D2HOLO と Lentigram は、まったく同じ勝ち方を目指しているわけではありません。Lentigram は、lenticular の print-prep に集中した専用ツールとして理解しやすい製品です。3D2HOLO は、2D 画像、3D シーン、Sketchfab アセット、AI multi-view output から始めて、lenticular-ready な出力まで進められる、より広い workflow として理解しやすい製品です。
比較の前提
この記事は、2026 年 3 月 29 日時点で公開されている 3D2HOLO の workflow surface と Lentigram の公開説明をもとにしています。比較しているのは workflow との相性と製品の重心であり、すべての内部アルゴリズムを監査したものではありません。
短く言うと
主な仕事が classic lenticular print-prep で、interlacing、simulation、従来型の印刷チェックに集中した、より細い専用ツールが欲しいなら Lentigram の方が専門的です。複数の素材入口から始めて、少ない tool switching で lenticular-ready output まで進めたいなら、3D2HOLO の方が強い platform 方向です。
本当の違いは、両方が print を重視しているかどうかではありません。どちらも重視しています。違いは、Lentigram が established な print-prep task により集中しているように見えるのに対し、3D2HOLO は asset intake、AI multi-view、browser access、mixed-input production まで workflow を広げていることです。さらに 3D2HOLO にはすでに pitch test と sim-style preview があります。
| 並べて比較 | 3D2HOLO | Lentigram |
|---|---|---|
| 製品の基本形 | end-to-end の lenticular workflow platform | lenticular print-prep に集中した toolset |
| 開始素材 | 2D sequence、3D upload、Sketchfab、AI multi-view path | classic lenticular production 向けに準備済みの imagery により近い |
| print-prep utility | より広い workflow の中に pitch test、interlacing、simulation preview を含む | interlacing と simulation task をより伝統的に重視 |
| AI と現代的な asset intake | AI-assisted と mixed-source production に強く合う | AI-first や modern mixed intake を主軸にはしていない |
| 向いているチーム | 素材入力から出力まで柔軟性が欲しい studio、creator、product team | dedicated な lenticular prep environment を主に必要とする operator |
| 主な trade-off | より広い system で、parts と product surface が多い | scope は狭いが、upstream generation や platform workflow の coverage も少ない |
3D2HOLO は print-prep の途中だけで終わらない
3D2HOLO の明確な利点は、すべての project が完璧に準備済みの source sequence から始まる前提を置かないことです。ordered 2D image、3D asset、Sketchfab capture、AI sequence から開始できます。
pitch test と simulation preview はすでに入っている
この比較は、3D2HOLO に print-aware な機能がないかのように書くべきではありません。すでに pitch test workflow と simulation-style preview を含んでいます。
Lentigram の強みは breadth ではなく concentration
Lentigram の魅力は、classic print shop の重心に近い位置に留まっているように見えることです。workflow がすでに安定していて、主な必要が dedicated lenticular preparation なら、集中した tool の方が単純です。
3D2HOLO もその伝統的な強みへ伸ばしていける
3D2HOLO にはすでに pitch testing、interlacing、simulation preview があるため、より広い platform の利点を保ったまま、traditional print diagnostics を深めていく余地があります。
こんな条件を重視するなら 3D2HOLO
- 2D、3D、Sketchfab、AI のどこからでも始められる workflow が欲しい。
- pitch testing と simulation preview を持ちつつ、browser-friendly な広い workflow を失いたくない。
- generation、review、print prep の間を mixed team がより柔軟に行き来する想定がある。
- できるだけ細い専用 tool よりも、end-to-end flexibility を重視している。
それでも Lentigram が向く場面
workflow がすでに classic lenticular production に集中していて、team が compact な preparation toolset を重視するなら、Lentigram の方がより直接的に感じられる場合があります。
3D2HOLO の一番強い論点は、Lentigram に利点がないということではありません。asset entry から lenticular-ready output まで、workflow 全体により大きく賭けていることです。
より広い workflow を実際に試す
実務で違いを見たいなら、2D set、3D model、または AI-assisted source をひとつ選び、まず 3D2HOLO の完全な workflow に通してみるのが最も簡単です。
画像ジェネレーターを開くFAQ
3D2HOLO は Lentigram の単純な代替ですか?
完全にはそうではありません。3D2HOLO の方が広いです。Lentigram は dedicated な lenticular prep tool として説明しやすく、3D2HOLO はより大きな workflow platform に近いです。
3D2HOLO はすでに pitch testing と simulation preview をカバーしていますか?
はい。3D2HOLO にはすでに pitch test workflow と simulation-style preview があります。したがって比較の中心は、traditional diagnostics の深さと platform breadth の違いです。
それでも Lentigram を選ぶべきなのは誰ですか?
compact で traditional な lenticular preparation environment を主に必要とし、より広い AI、3D、mixed-source workflow を必要としない team は、引き続き Lentigram を好む可能性があります。